


 |
망원형 구명정 데릭 – 수평 이동형
제품 상세 정보:
| 원래 장소: | 중국 |
| 브랜드 이름: | Zhongyuan Marine Equipmen |
| 인증: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| 모델 번호: | 표준 또는 맞춤형 |
결제 및 배송 조건:
| 최소 주문 수량: | 1개 단위 |
|---|---|
| 가격: | Based on quotation |
| 포장 세부 사항: | 표준 팔레트 또는 맞춤형 포장 수출 |
| 배달 시간: | 프로젝트 요구 사항에 따라 |
| 지불 조건: | 전신환, 신용장 |
| 공급 능력: | 프로젝트 요구사항에 따른 맞춤형 생산 |
|
상세 정보 |
|||
| 모델: | 다빗 -JYSG140 | 윈치: | JYWS70L 구명정 윈치 |
|---|---|---|---|
| 대빗 로드: | 최대. 145쿠나 | 윈치 하중: | 최대. 70쿠나 |
| 보트의 종류: | JY-QFN-10.9 | 데빗의 하중을 낮추는 것: | 최소 24KN, 최대 140KN |
| 하강 속도: | S=(0.4+0.02×H) (만재보트) | ||
| 강조하다: | 배 구명의 장비 달아올리는 기둥,수평선상 구명 보트 달아올리는 기둥,구명 보트 달아올리는 기둥 |
||
제품 설명
망원경식 구명정 데릭 – 수평 이동식
제품 개요
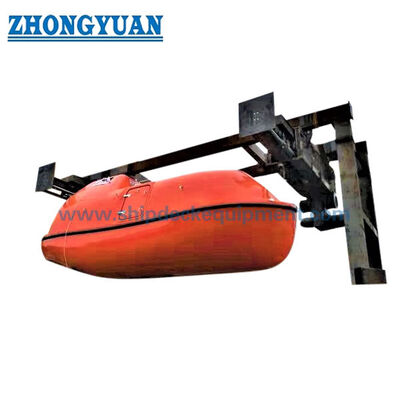
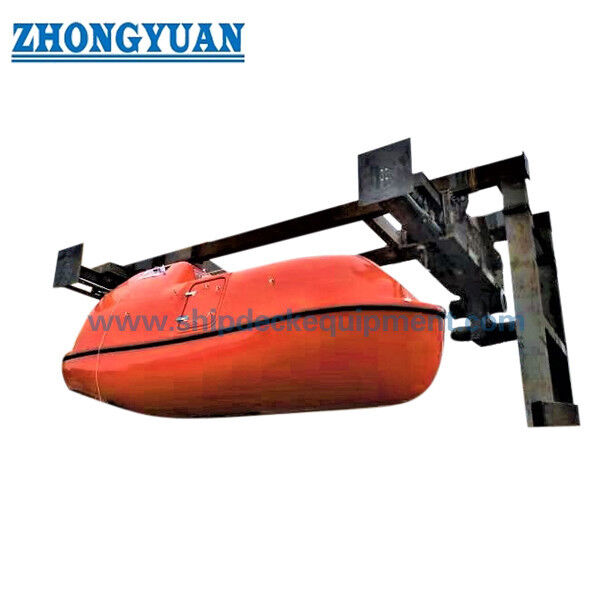
망원경식 구명정 데릭은 구명정을 보관 위치에서 외부 발사 위치로 이동시킨 다음, 일치하는 윈치와 와이어를 통해 보트를 물로 내리도록 설계된 수평 이동식 발사 장치입니다. 중력식 래핑 암 데릭과 달리, 결정적인 선택 특징은 중력 구동 암 래핑이 아닌 데릭 배열의 수평 이동입니다.
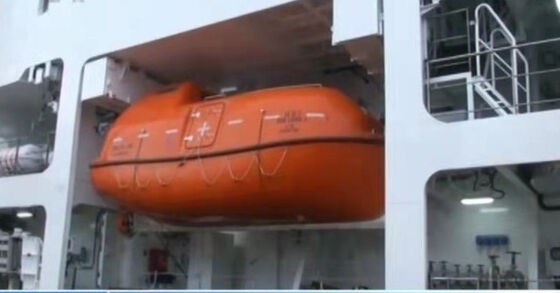
문서화된 구성은 구명정이 보관 위치에 있을 때 승선하고, 보트가 발사 위치로 이동한 후 연속적으로 하강하도록 설계되었습니다. 원격 브레이크 제어를 통해 구명정 내부에서 하강을 제어할 수 있으며, 갑판 측 브레이크 작동도 대안으로 가능합니다. 회수는 유압 모터 구동식 구명정 윈치로 동력을 공급받습니다.
빠른 사양
- 데릭 유형: 망원경식 / 수평 이동식 구명정 데릭.
- 문서화된 최대 데릭 하중: 145 kN.
- 문서화된 하강 하중 범위: 24–140 kN.
- 일치하는 윈치 하중: 공급된 구성에서 최대 70 kN.
- 작동: 보관 위치 승선, 수평 외부 이동, 원격 제어 하강 및 동력 회수.
- 회수 구동: 일치하는 구명정 윈치의 유압 모터.
- 표면 처리: Sa2.5로 쇼트 블라스팅, 아연이 풍부한 에폭시 프라이머, 2 × 40 μm, 공급된 사양.
주요 기술 매개변수
| 항목 | 문서화된 구성 | 엔지니어링 참고 사항 |
| 공개 데릭 모델 | SG140 | 고객 대면 모델 참조에서 공개 소스 모델 접두사 제거 |
| 공개 일치 윈치 | WS70L | 유압식 구명정 윈치 |
| 문서화된 일치 보트 | QFN-10.9 | 소스 문서에서 이 보트 유형을 식별합니다. 현재 일치 승인 TBC |
| 최대 데릭 하중 | 145 kN | 공급된 기술 문서의 데릭 등급 |
| 최대 윈치 하중 | 70 kN | 별도의 윈치 등급; 데릭 등급이 아님 |
| 데릭 하강 하중 | 24–140 kN | 소스에 명시된 최소/최대 범위 |
| 하강 속도 | S = (0.4 + 0.02H) m/s | 완전 적재된 보트의 경우; H = 가장 가벼운 항해 조건에서 수면 위 데릭 헤드 높이 |
| 하강 제어 | 보트에서 원격 제어; 갑판 측 브레이크 작동 가능 | 공급된 설명의 윈치 브레이크 배열에 대한 와이어 연결 |
| 회수 | 유압 모터 구동 윈치 | 보관 위치로 동력 회수 |
| 윈치 안전 기능 | 단방향 브레이크, 디스크형 축 마찰 클러치, 안전 장치가 있는 수동 호이스트 크랭크 | 소스 사양에 명시된 대로 |
| 표면 처리 | Sa2.5 | 쇼트 블라스트 |
| 프라이머 | 에폭시 아연이 풍부한 방청 페인트, 2 × 40 μm | 소스 코팅 진술 |
구조 및 구성 요소
소스 문서에서는 이 제품을 망원경식 구명정 데릭으로 식별하지만, 도면 제목에서는 '수평 이동식 구명정 데릭'이라는 표현을 사용합니다. 따라서 프론트엔드 페이지에서는 두 용어 모두 사용하는데, 이는 보트를 보관 위치에서 발사 위치로 수평으로 이동시킨 다음 수직으로 하강시키는 동일한 기능적 선택 차원을 설명하기 때문입니다.
문서화된 시스템에는 데릭 구조, 구명정 윈치, 와이어, 원격 제어 와이어 배열, 고정 장치 및 보관 및 발사에 필요한 인터페이스가 포함됩니다. 정확한 망원경식 구동 방식, 수평 이동 스트로크, 가이드/롤러 배열 및 기초 구조는 현재 소스에서 충분히 문서화되지 않았으므로 승인된 GA에서 확인해야 합니다.
구동 및 제어
데릭이 보트를 발사 위치로 이동시킨 후에는 윈치 브레이크 제어 하에 중력으로 구명정을 하강시킵니다. 승무원은 원격 제어 와이어를 통해 구명정 내부에서 하강 브레이크를 제어할 수 있으며, 갑판에서도 브레이크를 작동할 수 있습니다.
회수는 윈치에 영구적으로 장착된 유압 모터로 동력을 공급받습니다. 소스 사양에는 윈치 구동 장치에 단방향 브레이크, 디스크형 축 마찰 클러치 및 안전 장치가 있는 수동 호이스트 크랭크가 포함되어 있다고 명시되어 있습니다.
작동 방식
승선: 인원이 보트가 보관 위치에 있는 동안 구명정에 탑승합니다. 외부 이동: 망원경식/수평 이동식 배열이 매달린 보트를 발사 위치로 이동시킵니다. 하강: 보트는 윈치 브레이크를 보트에서 원격으로 또는 갑판에서 국부적으로 제어하면서 중력 하에 하강합니다. 회수: 유압 윈치가 보트를 다시 들어 올리고 데릭이 보관 위치로 되돌립니다.
설치 및 유지 보수
수평 이동 기하학은 데크 엔벨로프, 오버헤드 간격, 이동 스트로크, 후크 간격 및 지지/기초 정렬을 중요한 설치 입력으로 만듭니다. 신조 또는 개조 작업의 경우 조선소는 기존 데크/기초 배열, 보트 주요 치수 및 적재 중량, 보관 위치, 필요한 이동/도달 거리 및 하강 높이를 제공해야 합니다.
공급된 기술 페이지에는 검사 및 테스트가 IMO 결의안 MSC.81(70)을 따라야 한다고 명시되어 있습니다. 현재 프로젝트 문서에는 적용 가능한 LSA 코드/SOLAS 요구 사항, 승인된 매뉴얼, 테스트 기록 및 선박의 국적 및 분류 기관에서 요구하는 인증 경로도 식별해야 합니다.
선택 및 문의 안내
1. 구명정 모델, 완전 적재된 발사 중량, 후크 간격 및 보관 위치 GA를 제공하십시오.
2. 필요한 수평 이동/도달 거리, 발사 측면 및 사용 가능한 데크/오버헤드 엔벨로프를 확인하십시오.
3. 신조 또는 교체 작업을 위한 필요한 하강 높이와 현재 윈치/와이어 배열을 제공하십시오.
4. 유압/전기 인터페이스, 기초 배열 및 필요한 회수 조건을 확인하십시오.
5. 공급을 완료하기 전에 현재 등급, 국적, MED 또는 기타 법정 인증 요구 사항을 확인하십시오.
응용 분야
완전 밀폐형 구명정 | 하강 전 수평 보트 이동이 필요한 선박 배치 | 신조 구명 장치 시스템 | 기존 선박 망원경식 / 수평 데릭 교체 프로젝트
도면 및 사진

자주 묻는 질문
Q1. 망원경식 구명정 데릭과 중력식 래핑 데릭의 차이점은 무엇입니까? 망원경식/수평 이동식 데릭은 보관 위치와 발사 위치 사이에서 보트를 수평으로 이동시키는 반면, 중력식 래핑 데릭은 보트를 외부로 스윙하는 래핑 암을 사용합니다.
Q2. 70 kN 윈치 하중이 데릭의 최대 하중 145 kN과 동일합니까? 아닙니다. 별도의 문서화된 등급이며 동일한 값으로 제시되어서는 안 됩니다.
Q3. 기존 망원경식 데릭을 이전 모델 번호로만 교체할 수 있습니까? 아닙니다. 보트 하중, 후크 간격, 이동/도달 거리, 하강 높이, 윈치/와이어 및 데크 기초를 확인해야 합니다.