


|
500~2000kN 수압 폭포 롤링 윈치
제품 상세 정보:
| 원래 장소: | 중국 |
| 브랜드 이름: | Zhongyuan Marine Equipmen |
| 인증: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| 모델 번호: | 표준 또는 맞춤형 |
결제 및 배송 조건:
| 최소 주문 수량: | 1개 단위 |
|---|---|
| 가격: | Based on quotation |
| 포장 세부 사항: | 표준 팔레트 또는 맞춤형 포장 수출 |
| 배달 시간: | 프로젝트 요구 사항에 따라 |
| 지불 조건: | 전신환, 신용장 |
| 공급 능력: | 프로젝트 요구사항에 따른 맞춤형 생산 |
|
상세 정보 |
|||
| 안전 당김 용량: | 500~2000KN | 보유 용량: | 1000-3200kn |
|---|---|---|---|
| 속도: | 5-10m/min | 드럼 능력: | 1600m까지 |
| 로프 디아.: | 11~90(mm) | 제어 위치: | 원격 및 로컬 제어 |
| 선택 과목: | 부하 측정 장치, 로프 속도 및 길이 측정 장치 | 재료: | 온화한 강철 |
| 표면 처리: | S2.5로 샌드블라스팅 + 에폭시 페인트 3겹 | 등급 확인서: | CCS, NK, BV, ABS, DNV, LR, KR, RINA, IRS, RS 등 |
| 강조하다: | 수력 폭포 윈치,폭포 윈치,10m/min 듀얼 드럼 윈치 |
||
제품 설명
500-2000kN 유압 폭포 견인 윈치 | 이중 드럼 예인선 견인 시스템
제품개요
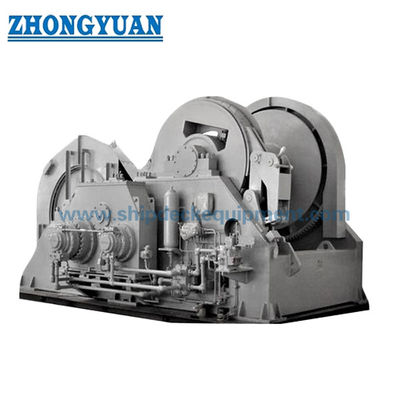
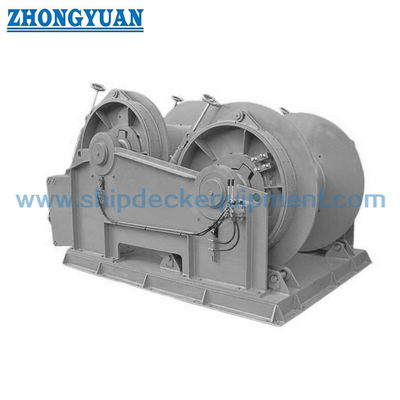
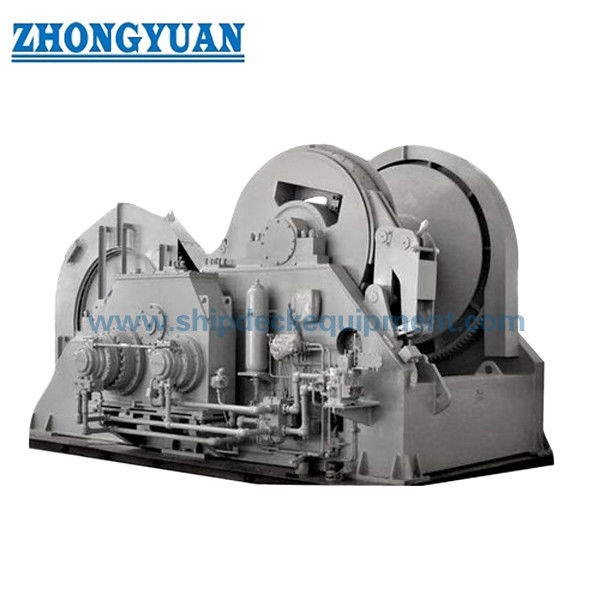
500-2000kN 유압 폭포 견인 윈치는 높은 라인 당김, 긴 와이어 로프 보관 및 제어된 운반/지불이 필요한 예인선 및 견인 선박 데크 배치를 위한 프로젝트 설계 이중 드럼 견인 시스템입니다. 두 개의 드럼은 공통 구조 기반의 폭포 구성으로 배열되어 소형 데크 설치 공간 내에서 큰 로프 용량을 수용하는 동시에 견인 라인, 브레이크, 구동 및 제어 기능을 하나의 시스템으로 통합하는 데 도움이 됩니다.
당기는 힘만으로는 선택할 수 없습니다. 정격 라인 당김, 브레이크 유지 하중, 로프 직경 및 길이, 기준 로프 레이어, 선박 볼라드 당김, 예인선 MBL, 페어리드 위치, 함대 각도, 데크 기초, 유압 출력 및 비상 해제 철학을 모두 함께 확인해야 합니다. 윈치가 에스코트 서비스용으로 의도된 경우 추가 렌더/복구 또는 부하 감소 제어, 지속적인 견인줄 장력 모니터링 및 클래스별 에스코트 요구 사항을 정의해야 합니다. 기존의 유압식 견인 윈치는 자동으로 에스코트 윈치가 아닙니다.
시스템 구성
이중 폭포 견인 드럼 | 유압 모터 드라이브 | 감속기어박스 | 드럼 브레이크 시스템 | 지정된 대로 클러치/드럼 격리 배열 | 로컬 제어 스테이션 | 지정된 대로 원격/조타실 제어 | 유압 동력 장치 또는 선박 유압 인터페이스 | 필요한 경우 로프 스풀링/레벨 와인드 장치 | 지정된 경우 견인선 하중, 길이 및 속도 모니터링
빠른 사양
• 정격 라인 당김: 제공된 시리즈에서 500-2000kN → 최종 견적은 참조 로프 레이어를 정의해야 합니다. 클래스 문서는 일반적으로 첫 번째 내부 레이어에서 정격 당김을 정의합니다.
• 공급 유지 용량: 1000~3200kN → 로프 레이어 및 브레이크 테스트 기준을 포함하여 브레이크 유지 하중(BHL)으로 확인되어야 합니다.
• 정격 운반 속도: 5~10m/min → 제공된 표 값은 실제 운반 속도입니다. 호위 렌더링/복구 속도는 별도의 설계 변수로 아직 제공되지 않습니다.
• 와이어 로프 범위: Ø36-68 mm, 용량 1000-1600 m → 드럼 코어 직경, 플랜지 직경, 홈 가공 및 플릿 각도가 선택한 로프와 일치해야 합니다.
• 드럼 배열: 이중 드럼 폭포 → 콤팩트한 배열로 두 개의 긴 로프 드럼을 지원합니다. 독립적 또는 결합 작동은 최종 기어박스, 클러치 및 유압 회로에 따라 달라집니다.
• 구동 유형: 유압식 → 사용 가능한 견인력과 속도는 시스템 압력, 유량, 모터 변위, 기어박스 비율 및 HPU 출력에 따라 달라집니다.
• 제어: 로컬 및 원격 제어가 가능합니다. → 제어 스테이션, 비상 해제, 경보 및 모니터링 범위는 선박 등급 및 운영 철학에 따라 확인되어야 합니다.
• 에스코트 구성: 특별히 설계된 경우에만 사용 가능 → 활성 지불/홀인 또는 부하 감소 논리, 지속적인 장력 모니터링 및 프로젝트 클래스 승인은 표준으로 가정되지 않습니다.
주요 기술 매개변수
고객이 제공한 참조 시리즈. 아래 값은 등급 표준 표로 제시되지 않으며 최종 GA, 유압 계산, 로프 사양 및 승인된 기술 계약에 대해 확인되어야 합니다.
|
정격 풀 |
공급 보유 |
정격 속도 |
와이어로프 |
대략. 무게 |
|---|---|---|---|---|
| 500 | 1000 | 10 | 36×1000 | 22 |
| 750 | 1450 | 9 | 44×1200 | 26 |
| 1000 | 1800 | 6 | 52×1400 | 32 |
| 1250 | 2200 | 6 | 56×1500 | 35 |
| 1500 | 2650 | 5 | 60×1600 | 40 |
| 1750년 | 3000 | 5 | 64×1600 | 46 |
| 2000 | 3200 | 5 | 68×1600 | 52 |
성능 정의 및 설계 기반
• 정격 당김: 최대 견인 라인 힘은 로프 레이어 및 속도와 함께 명시되어야 합니다. 수업 복습의 경우 첫 번째 내부 레이어 등급 당김이 일반적인 참조입니다. 유효 드럼 반경이 증가함에 따라 라인 풀이 변경됩니다.
• 브레이크 유지 부하: BHL은 정격 장력과 동일하지 않습니다. 이는 지정된 조건에서 의도하지 않은 드럼 회전이나 브레이크 슬립 없이 유지하도록 브레이크 장치가 설계된 최대 견인선 힘을 나타냅니다.
• 예인선 및 선박 기준: 윈치 선택은 고정된 당김-유지 비율만 사용하기보다는 선박 볼라드 당김/호위 설계력, 예인선 MBL, 예인 배열, 도삭 및 지지 구조에 대해 점검되어야 합니다.
• 에스코트 임무: 노출된 물 에스코트 서비스는 급속한 동적 선하중 변화를 부과할 수 있습니다. 따라서 필요한 렌더링력, 복원력, 응답 속도 및 설정점 논리는 일반적인 운반 속도와 별도로 정의되어야 합니다.
• 기초 및 하중 방향: 클래스에서 요구하는 브레이크 고정 케이스를 포함하여 가장 불리한 예상 예인선 방향과 프로젝트 설계 하중에 대해 윈치 베이스, 데크 좌석 및 데크 아래 보강재를 점검해야 합니다.
유압 구동 및 제어 시스템
• 유압 모터 및 감속 기어박스는 낮은 드럼 속도에서 높은 토크를 제공합니다. 최종 모터 변위, 압력 및 기어비는 정격 풀/속도 듀티 포인트에서 선택됩니다.
• 유압 동력원은 전용 HPU 또는 선박 유압 시스템일 수 있습니다. 지속적인 견인 작업을 위해서는 필요한 압력, 유량, 설치 전력, 탱크 용량, 여과, 냉각 및 중복성을 확인해야 합니다.
• 로컬 제어는 최종 설계에 따라 정상적인 홀인, 페이아웃 및 브레이크/클러치 기능을 제공해야 합니다. 선박 운영이나 등급에 따라 필요한 경우 원격 또는 조타실 제어를 통합할 수 있습니다.
• 프로젝트 범위에 따라 로드 셀 또는 압력 기반 견인줄 장력 표시, 로프 길이 측정, 드럼 속도 표시, 경보 내역 및 데이터 로깅을 추가할 수 있습니다.
• 에스코트 서비스의 경우 제어 로직은 정적 드럼 브레이크에만 의존하기보다는 제어된 렌더링/복구 및 비상 기능을 우선시해야 합니다.
브레이크, 렌더 및 비상 해제 기능
• 브레이크 유형과 작동 방법은 프로젝트에 따라 다릅니다. 브레이크 유지 부하, 정전 동작 및 수동/비상 작동은 승인된 윈치 사양에 정의되어야 합니다.
• 비상 방출/통제된 지불금은 해당 예인선 등급 규칙, 제어실, 예상 예인선 하중 및 정전 철학에 맞게 설계되어야 합니다. 주문한 범위에 포함되지 않는 한 표준 기능으로 설명해서는 안 됩니다.
• 동적으로 노출된 조건에서 호위 작업을 수행하려면 클래스 지침에 일반적으로 능동적인 부하 감소 또는 페이아웃/홀인 기능이 필요하므로 작업이 윈치 브레이크에만 기반을 두지 않습니다.
• 지속적인 견인줄 장력 모니터링은 중요한 호위 기능이며 선택한 클래스 표기법에 따라 필요할 수 있습니다. 디스플레이 위치와 경보 설정점은 설계 검토 중에 합의되어야 합니다.
로프 관리 및 폭포 배치
• 폭포 레이아웃은 서로 다른 세로/세로 위치에 두 개의 드럼을 제공하여 일부 병렬 배열에 비해 데크 길이 수요를 줄이면서 대형 로프 보관을 지원합니다.
• 폭포수 배열만으로는 올바른 스풀링이 보장되지 않습니다. 플리트 각도, 첫 번째 페어리드까지의 거리, 드럼 폭, 로프 직경, 홈 가공 및 레벨 와인드/스풀링 장치를 함께 확인해야 합니다.
• 홈이 있는 드럼, Lebus 유형 홈이 있는 또는 전동 스풀링/레벨 와인드 시스템은 긴 와이어 로프, 높은 플릿 각도 또는 안정적인 레이어 구축이 어려운 응용 분야에 고려할 수 있습니다.
• 예인선 종료, 최소 유지 회전, 로프 굽힘 반경, 드럼 플랜지 마진 및 검사 접근은 선택한 로프 제조업체, 등급 및 선박 배열 요구 사항을 따라야 합니다.
선택 및 문의 안내
1단계:선박 및 임무 정의: 항만 예인, 해상 예인, 터미널 예인선, 호위 서비스 또는 기타 예인 작업 선박 유형, 볼라드 풀, 의도된 클래스 표기 및 작동 영역을 제공합니다.
2단계:성능 확인: 필요한 정격 라인 당김, 브레이크 유지 하중, 참조 로프 레이어, 견인 속도, 필요한 렌더링/복원력 및 속도, 최대 예인선 설계 하중.
3단계:견인줄 확인: 강철 와이어 또는 승인된 합성 로프 유형, 직경, 길이, MBL, 종단 및 필요한 드럼 홈 가공/스풀링 방법.
4단계:유압 인터페이스 확인: 사용 가능한 시스템 압력, 유량, HPU 전원, 냉각수/공기 조건, 이중화 요구 사항 및 제어를 위한 용기 전기 공급.
5단계:제어 및 안전 범위 확인: 로컬/조타실 제어, 비상 해제, 렌더 복구 또는 일정한 장력 모드, 하중/길이/속도 모니터링, 경보 및 데이터 로깅.
6단계:GA/데크 기초 도면, 페어리드 위치, 사용 가능한 설치 공간 및 높이, 수량, 클래스 사회, FAT/입회인 요구 사항, 배송 대상 및 필수 배송 날짜를 제공합니다.
구조 및 시스템 구성 요소
구조적 기본 프레임 | 전면 및 후면 폭포 드럼 | 드럼 샤프트 및 베어링 | 유압 모터 | 감속기어박스 | 드럼 브레이크 | 지정된 대로 클러치/드럼 격리 | 필요한 경우 로프 가이드/레벨 와인드 | 유압 배관 및 밸브 블록 | 로컬 제어 스테이션 | 원격 제어 및 모니터링 인터페이스 | 보호 가드 및 접근 조항
엔지니어링 및 안전 이점
• 프로젝트 기반 크기 조정은 각 등급을 개별 카탈로그 번호로 처리하는 대신 윈치 당김, 브레이크 유지 하중, 로프 선택, 유압 동력 및 기초 하중을 연결합니다.
• 이중 드럼 워터폴 구성은 대형 병렬 배치와 동일한 데크 폭을 요구하지 않고도 메인 및 보조 예인선 또는 두 개의 프로젝트 정의 로프 작업을 수용할 수 있습니다.
• 유압 드라이브는 제어 가능한 저속 토크를 제공하고 전용 또는 선박 유압 동력과 통합될 수 있으므로 드라이브가 고정 카탈로그 모터 동력이 아닌 견인 임무에 맞춰질 수 있습니다.
• 브레이크, 클러치, 비상 해제 및 모니터링 기능은 선박의 견인 철학 및 분류 표기법을 중심으로 설계될 수 있습니다.
• 선택적 활성 렌더링/복구 및 연속 부하 모니터링은 일반적으로 등급 승인 및 최종 제어 시스템 설계에 따라 고성능 에스코트 견인과 관련된 기능을 제공합니다.
• 드럼 그루빙, 페어리드 형상 및 전동 스풀링을 선택하여 긴 와이어 로프를 보호하고 설치 형상에 필요한 교차 권선 또는 플랜지 클라이밍을 줄일 수 있습니다.
맞춤 속성
정격 라인 풀:500–2000 kN → 고객 제공 범위; 참조 로프 레이어를 확인해야 합니다.
보유 용량:1000–3200 kN → 브레이크 유지 하중으로 정의되고 클래스/프로젝트 하중 사례에 대해 검증됩니다.
정격 속도:5~10m/분 → 제공된 운반 속도; 호위 임무가 필요한 경우 렌더링/복구 속도는 별도입니다.
와이어 로프:Ø36–68 mm × 1000–1600 m → 로프 구조, MBL 및 최소 굽힘 반경 확인 필요.
드럼 배열:이중 드럼 폭포 → 최종 드럼 독립, 클러치 배열 및 동시 작동 논리는 구동계에 따라 다릅니다.
운전하다:유압 → HPU 압력, 유량, 전력, 냉각 및 이중화는 프로젝트마다 다릅니다.
제어:로컬 + 원격 가능 → 운영 철학에 따른 조타실 제어, 인터록 및 모니터링.
호위 기능:선택사항/프로젝트별 → 활성 지불/하인, 부하 감소 제어, 라인 장력 모니터링 및 비상 해제에는 기술 확인이 필요합니다.
분류:프로젝트 요구사항에 따른 CCS / NK / BV / ABS / DNV / LR / KR / IRS / RS / RINA / CRS → 승인, 조사 및 인증 범위는 주문 전 합의됩니다.
작동 방식
선택된 모터에 유압 동력 공급 → 기어박스는 선택된 견인 드럼에 토크 전달 → 드럼은 운전자 제어에 따라 견인줄을 끌어들이거나 빼냄 → 브레이크/클러치는 작동 모드에 따라 드럼을 고정하거나 분리함 → 로프 유도는 라인 경로를 제어함 → 모니터링은 장착 시 하중, 길이 및 속도 정보 제공 → 승인된 에스코트 구성의 경우 능동 제어는 견인줄을 렌더링 및 복구하여 동적 부하 피크를 제한하고 슬랙 라인 이벤트를 줄일 수 있음
응용
항구 및 터미널 예인선 견인 | 해상예인 및 구조지원예인 | ASD / 트랙터 예인선 견인 스테이션 | 해양 지원 선박 예인 업무 | 긴 와이어 견인 시스템 | 필요한 렌더링/복구, 모니터링, 비상 기능 및 클래스 승인이 포함된 경우에만 에스코트 견인
인증 및 수업 승인
클래스 승인, 조사 입회, 자재 추적성, FAT, 브레이크/부하 테스트 및 유압 기능 테스트는 프로젝트 요구 사항 및 선택한 선급 협회에 따라 준비될 수 있습니다. 최종 인증서 범위는 견적 전에 합의되어야 하며 기본적으로 포함되는 것으로 간주되지 않습니다.
인증: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, 제조사 테스트 인증서.
그림 및 사진
FAQ
Q1: 정격 라인 당김과 브레이크 유지 부하의 차이는 무엇입니까?
A1: 정격 라인 당김은 정의된 로프 층과 속도에서 윈치의 운반력입니다. 브레이크 유지 하중은 브레이크 시스템이 지정된 조건에서 유지하도록 설계된 최대 견인선 힘입니다. 이는 서로 다른 설계 값이므로 서로 바꿔서 사용할 수 없습니다.
Q2: 모든 유압식 폭포 견인 윈치는 에스코트 견인에 적합합니까?
A2: 아니요. 에스코트 서비스는 특히 노출되거나 동적으로 로드되는 조건에서 추가 설계 검토가 필요합니다. 윈치에는 능동 렌더링/복구 또는 부하 감소 제어, 지속적인 예인선 장력 모니터링, 비상 해제 기능, 적절한 예인선 및 페어리드 형상, 선박의 호위 클래스 요구 사항에 대한 승인이 필요할 수 있습니다.
Q3: 두 개의 워터폴 드럼이 독립적으로 또는 동시에 작동할 수 있습니까?
A3: 독립적인 드럼 작동을 설계할 수 있지만 이는 모터, 기어박스, 클러치, 브레이크 및 유압 회로의 수에 따라 달라집니다. 승인된 구동계 및 제어 회로도에 표시되지 않는 한 동시 또는 결합 작동을 표준으로 명시해서는 안 됩니다.

• 시스템 레이아웃 도면
• 유압 다이어그램
• 제품 사진